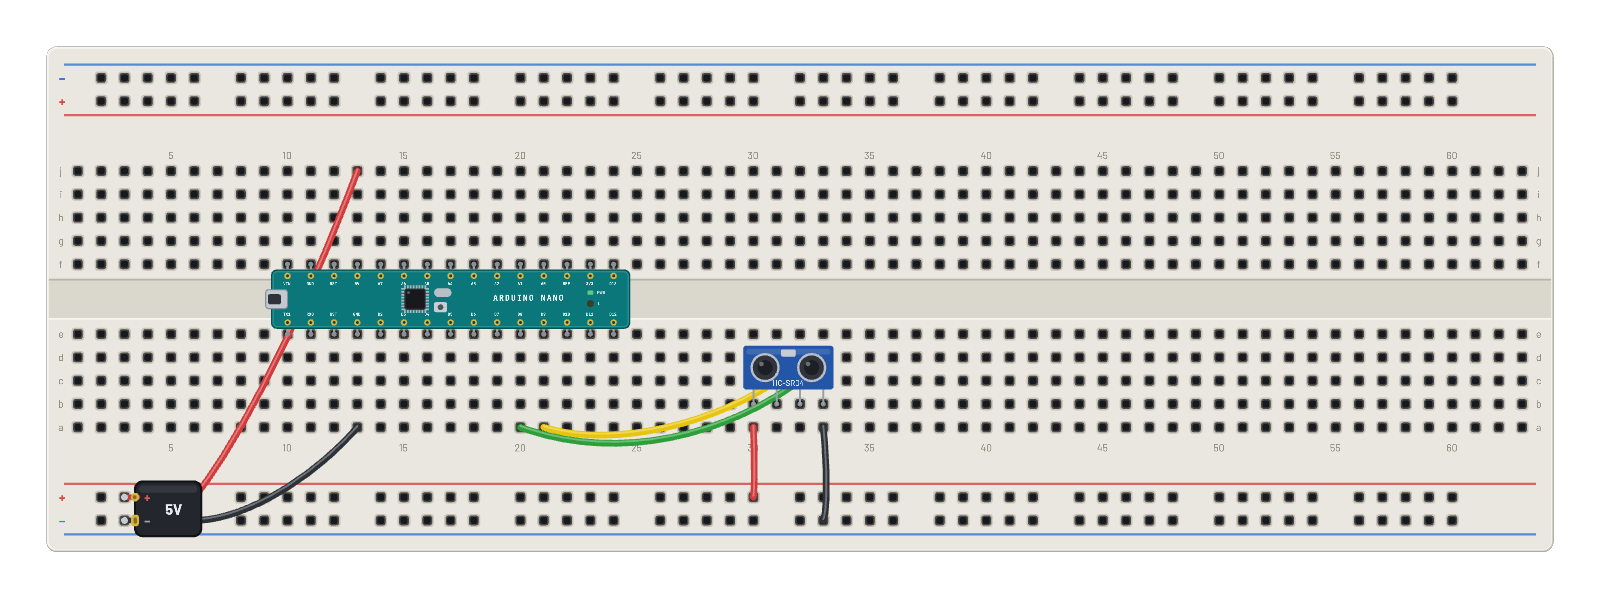
Cómo funciona
Sonar cronometrado por el microcontrolador: el Nano envía 10 µs a TRIG (D9) del HC-SR04, que responde por ECHO (D8) con una anchura de ida y vuelta de 58 µs por centímetro; pulseIn la mide. El firmware imprime distancia cada 200 ms; el control del Inspector representa el blanco, de 2 a 200 cm. Code contiene la misma lógica como sketch Arduino editable.
Componentes del montaje
- Arduino Nano
- HC-SR04
Cómo está conectado
- orificio a4→orificio B-5
- orificio j4→orificio B+5
- orificio a30→orificio B+25
- orificio a33→orificio B-27
- orificio a12→orificio c31
- orificio a11→orificio c32
El código
Este sketch de Arduino C++ está en Code; inicia sesión y pulsa Compile & upload para compilar firmware real para la placa emulada.
// The same HC-SR04 ruler as an Arduino sketch. Edit it, then Compile &
// upload (sign-in needed): the server builds real AVR firmware and flashes it.
const int TRIG = 9;
const int ECHO = 8;

void setup() {
  Serial.begin(9600);
  pinMode(TRIG, OUTPUT);
  pinMode(ECHO, INPUT);
}

void loop() {
  digitalWrite(TRIG, LOW);
  delayMicroseconds(2);
  digitalWrite(TRIG, HIGH);  // 10 us ping
  delayMicroseconds(10);
  digitalWrite(TRIG, LOW);
  long us = pulseIn(ECHO, HIGH, 30000UL);
  Serial.print("D ");
  Serial.print(us / 58);     // round trip: ~58 us per cm
  Serial.println(" cm");
  delay(200);
}
Prueba esto
- Arrastra la distancia y observa cómo la siguen las lecturas seriales.
- Mide ECHO en Scope y divide su anchura por 58.
- Edita el sketch para imprimir pulgadas (divide por 148) y pulsa Compile & upload.
- Llega a 200 cm y observa cómo el pulso se acerca al límite de espera de 30 ms.