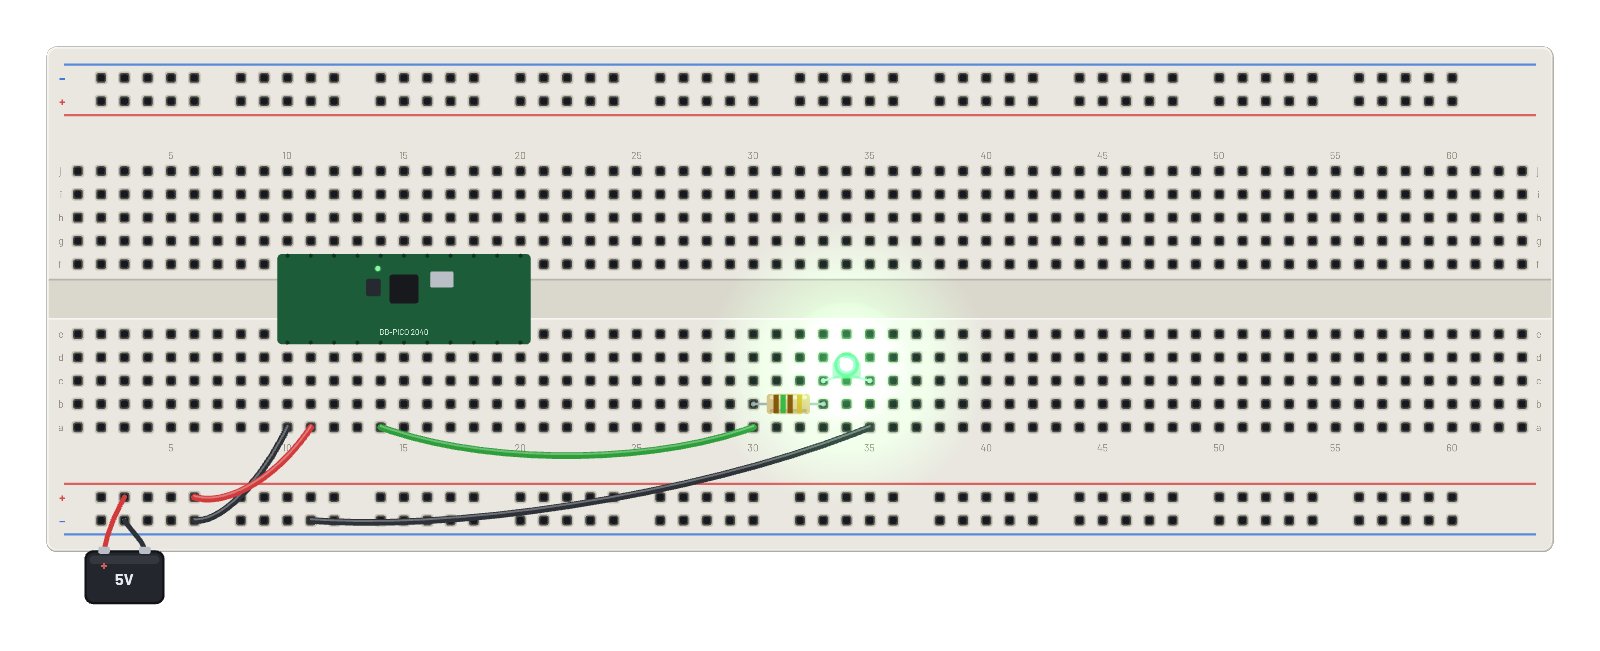
Cómo funciona
Un RP2040 real (Cortex-M0+ a 125 MHz) arranca la imagen oficial MicroPython sin cambios: el mensaje de Serial viene del firmware real. El script de Code se ejecuta automáticamente: Pin(2, Pin.OUT) conmuta GP2 cada 200 ms y el LED integrado lo sigue. El USB suministra unos 4.7 V a VSYS mediante el diodo; el cable rojo une VSYS al riel +, sin otra alimentación. El regulador Pico genera 3.3 V medibles en 3v3; con lógica de 3.3 V basta una resistencia de 150 Ω para una corriente adecuada del LED.
Componentes del montaje
- LED
- Pi Pico
- Resistencia (Resistor)
Cómo está conectado
- orificio a28→orificio B+23
- orificio j27→orificio T-22
- orificio j26→orificio i33
- orificio j38→orificio T-31
El código
Este script de MicroPython se ejecuta en la placa emulada en cada arranque; edítalo en Code.
from machine import Pin
import time
print('blinking GP2 and the onboard LED from MicroPython')
led = Pin(2, Pin.OUT)
onboard = Pin(25, Pin.OUT)
while True:
    led.toggle()
    onboard.value(led.value())
    time.sleep_ms(200)
Prueba esto
- Pasa el cursor por 3v3: el regulador mantiene ~3.3 V desde VSYS alimentado por USB.
- Mide GP2 con Scope: la onda llega a 3.3 V, no a 5 V. Es una placa de 3.3 V.
- Pasa el cursor por VSYS y después GND para seguir la alimentación de la placa.
- Desconecta USB en el Inspector y observa cómo deja de parpadear; pulsa la etiqueta USB unplugged junto a la placa para reconectar.
- Cambia time.sleep_ms(200) a 50 en Code y pulsa Run on board: parpadea cuatro veces más rápido.