Cómo funciona
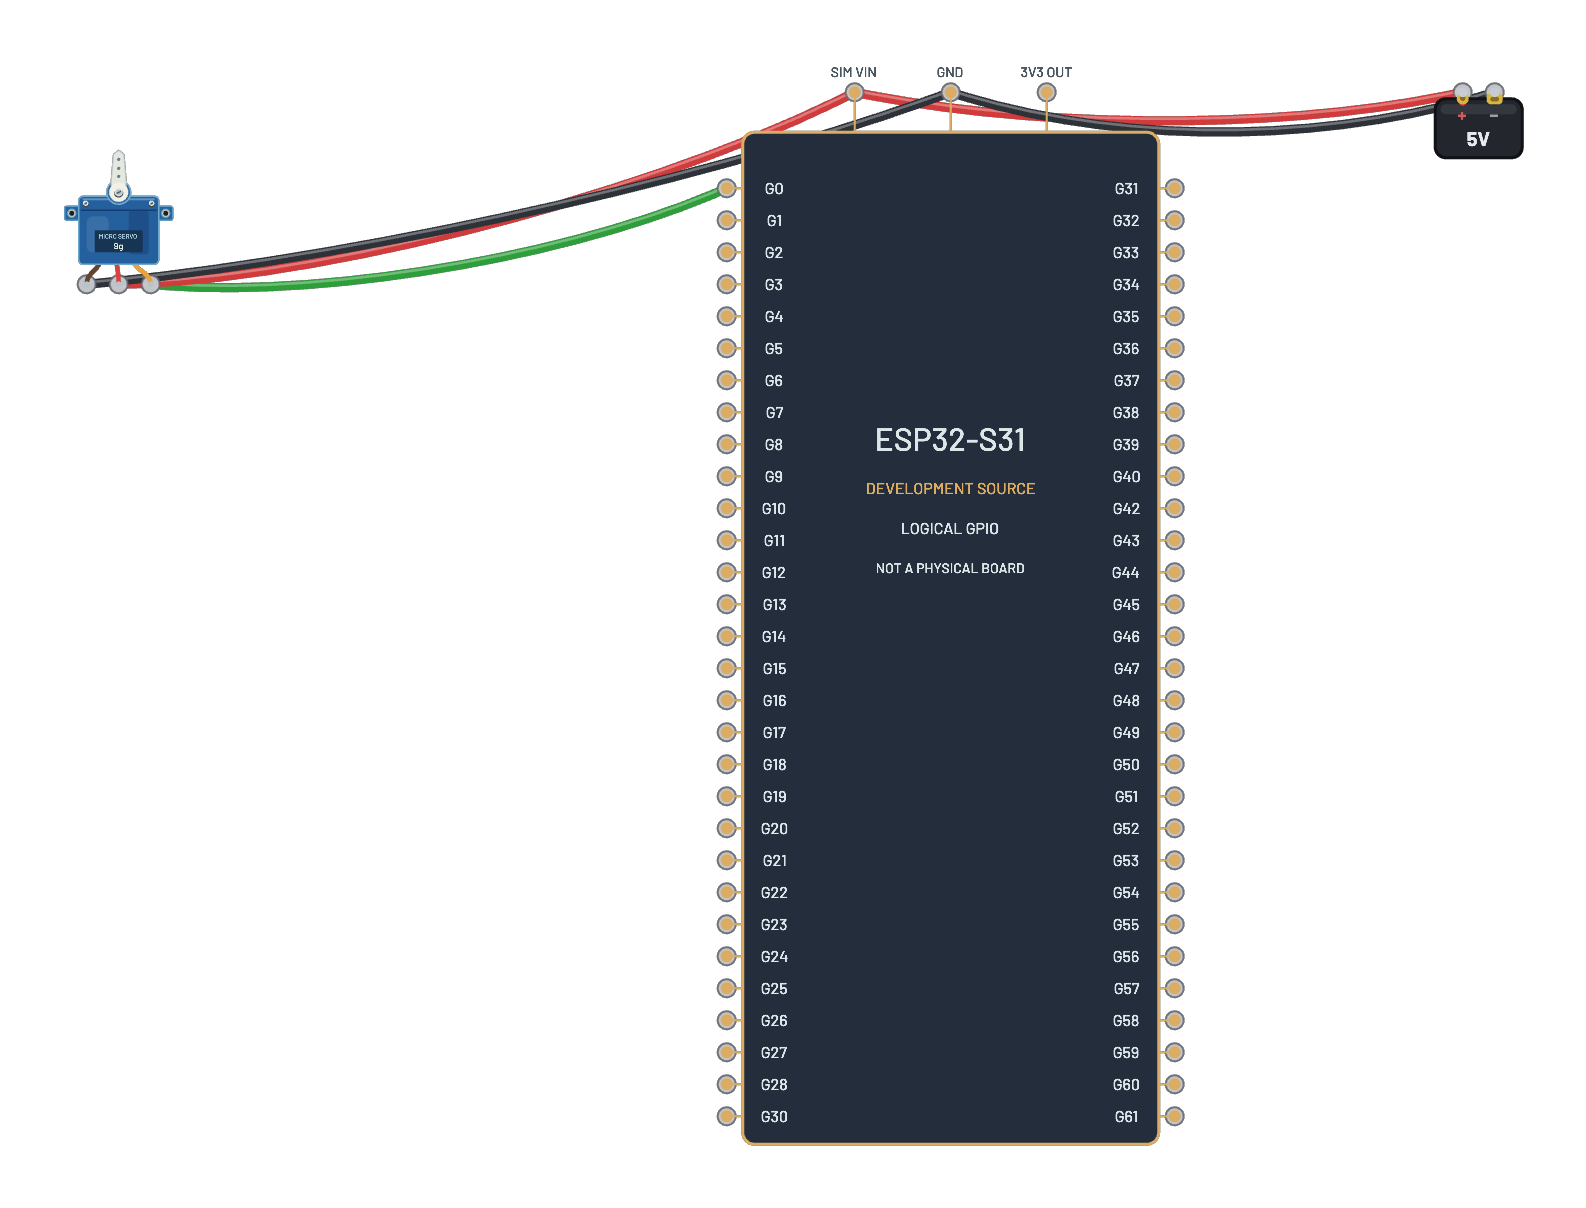
Un servo de afición usa pulsos de 50 Hz cuya anchura elige ángulo: 1 ms es 0°, 1.5 ms es 90° y 2 ms es 180°. El script programa LEDC real del C3 con PWM(Pin(4), freq=50) y duty_u16 de 3277, 4915, 6553 (anchuras 1/1.5/2 ms). El brazo recorre 0° → 90° → 180° → 90° con un segundo entre posiciones, imprime sweep done y deja el REPL activo.
Componentes del montaje
- ESP32-C3
- Servo
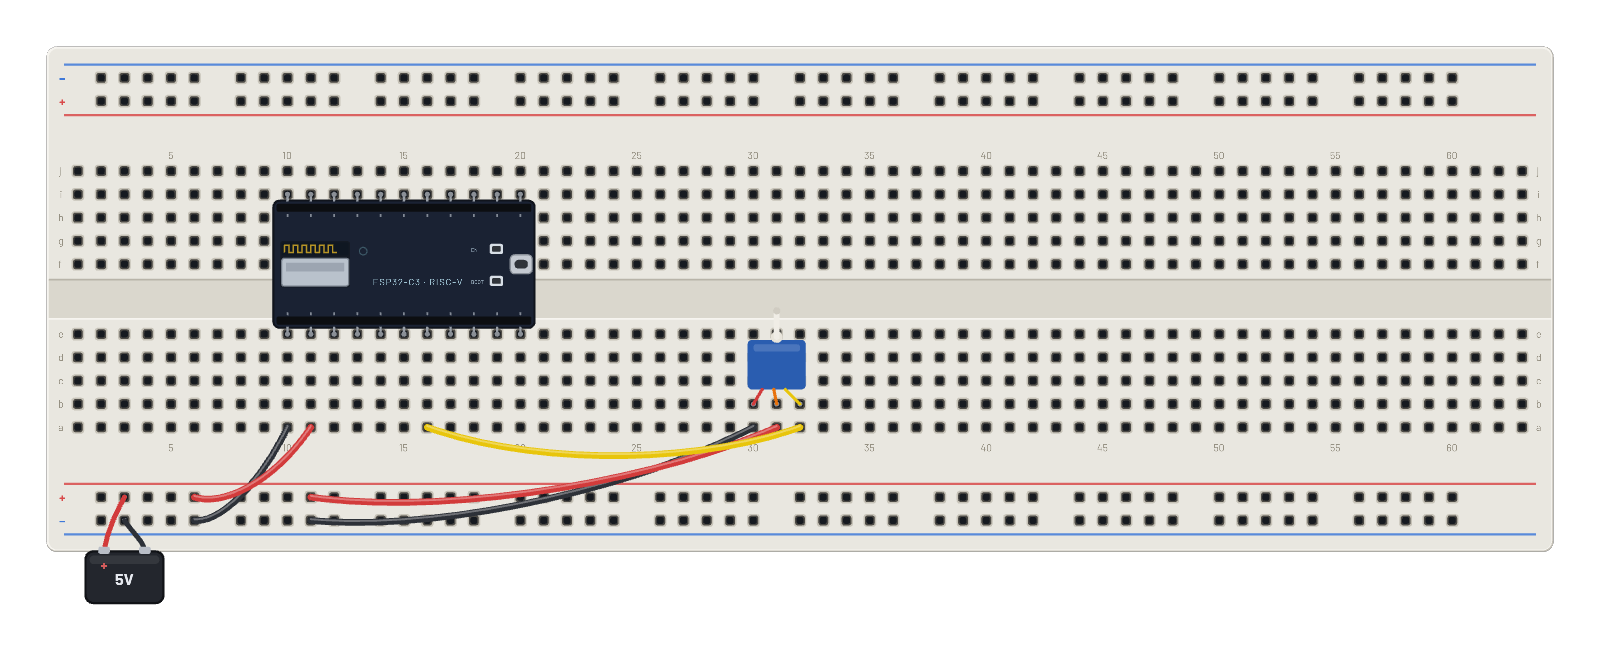
Cómo está conectado
- orificio a10→orificio B-5
- orificio a11→orificio B+5
- orificio a30→orificio B-9
- orificio a31→orificio B+9
- orificio a32→orificio a16
- ESP32-C3 · gnd→orificio e10
- ESP32-C3 · vin→orificio e11
- ESP32-C3 · g4→orificio e16
El código
Este script de MicroPython se ejecuta en la placa emulada en cada arranque; edítalo en Code.
from machine import Pin, PWM
import time
s = PWM(Pin(4), freq=50)
for us in (3277, 4915, 6553, 4915):  # 0°, 90°, 180°, back
    s.duty_u16(us)
    time.sleep(1)
print("sweep done")
Prueba esto
- Tras el barrido escribe s.duty_u16(6553) en REPL para moverlo a 180°.
- Mide G4 en Scope y la anchura al cambiar de ángulo.
- Prueba valores intermedios: 4096 coloca el brazo proporcionalmente.
- Observa que el servo usa el riel de 5 V: la señal es lógica, la fuerza necesita alimentación.